个人概况:
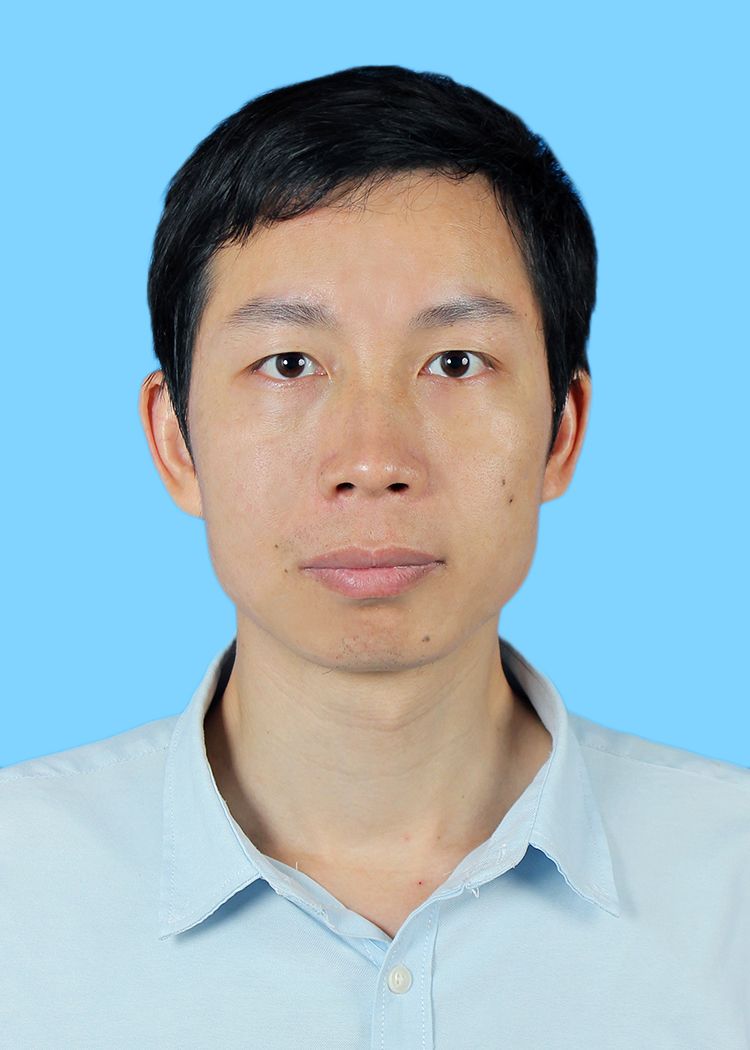
何玉成,男,博士,副教授&高级工程师,博士生导师,现就职于广州医科大学生物医学工程学院。毕业院校:中国科学院大学,博士后:香港中文大学。
招生专业:生物医学工程
研究方向:医疗手术机器人、智能医疗设备。
欢迎对医疗机器人、医用智能设备研究方向感兴趣的同学报考!
电子邮件:2023990009@gzhmu.edu.cn
通信地址:广州市番禺区新造镇新造路1号
指导学生成果(论文、专利、竞赛等):
[1] 指导学生获得2023年&2026年度全国大学生电子设计竞赛“广东省二等奖”。
[2] 指导学生完成2024-2026年广东省大学生创新训练项目-省级项目1项。
[3] 2021年度获得机器人领域国际学术会议 IEEE RCAR“Best Student Paper Finalist”
[4] 2017年度获得机器人领域国际学术会议 IEEE ICIA“Best Paper Finalist”
[5] 2016年度获得机器人领域国际学术会议 IEEE ICIA“Best Student Paper Award”
主持\参与项目:
[1] 广东省自然科学基金面上项目:经鼻可变刚度采样机器人手术入路规划与内外臂协调控制研究,10万,项目负责人,主持。
[2] 深圳市基础研究面上项目:基于软组织损伤预测的机器人辅助经鼻采样手术入路规划与控制方法研究,60万,项目负责人,主持。
[3] 企业合作项目:医用机器人智能视觉检测系统及关键技术开发,50万,项目负责人,主持。
[4] 国家863计划:脊柱微创手术机器人系统研究,970万,项目技术骨干,参与。
[5] 广东省重点领域研发计划:面向下肢骨折精准复位手术与康复一体化机器人系统研究,1000万,项目技术骨干,参与。
发表论文:
[1] Yucheng He, Baoliang Zhao*, Xiaozhi Qi, Shibo Li, Yuanyuan Yang, Ying Hu*, "Automatic Surgical Field of View Control in Robot-Assisted Nasal Surgery," IEEE Robotics and Automation Letters, 2021.
[2] Shibo Li, Xudong Wang, Yaping Zhang, Tailin Wu, Kai Zhang, Yucheng He*, Xiaozhi Qi, Factorized mechanics representation for anisotropic graph-based design screening of trabecular-inspired stochastic truss networks, Mechanics Based Design of Structures and Machines, 2026.
[3] Yucheng He, Zhen Deng*, Jianwei Zhang, "Design and voice-based control of a nasal endoscopic surgical robot," CAAI Transactions on Intelligence Technology, 2021.
[4] Yucheng He, Ying Hu*, Peng Zhang*, Baoliang Zhao, Xiaozhi Qi, Jianwei Zhang, "Human–robot cooperative control based on virtual fixture in robot-assisted endoscopic sinus surgery," Applied Sciences, 2019.
[5] Yucheng He, Baoliang Zhao, Xilong Hou, Peng Gao, Ying Hu*, Peng Zhang*, "An Assistant Robot System for Sinus Surgery," ASME Journal of Medical Devices, 2016.
[6] Yucheng He, Peng Zhang, Haiyang Jin*, Ying Hu*, Jianwei Zhang, "Type Synthesis for Remote Center of Motion Mechanisms Based on Coupled Motion of Two Degrees-of-Freedom," ASME Journal of Mechanical Design, 2016.
[7] Ziwen Wang#, Teng Wang#, Baoliang Zhao*, Yucheng He*, Ying Hu, Bing Li, Peng Zhang, Max Q-H Meng, "Hybrid Adaptive Control Strategy for Continuum Surgical Robot Under External Load," IEEE Robotics and Automation Letters, 2021.
[8] Jiawei Guo#, Yucheng He#, Xiaozhi Qi*, Guangxin Wu, Ying Hu, Bing Li, Jianwei Zhang, "Real-time measurement and estimation of the 3D geometry and motion parameters for spatially unknown moving targets," Aerospace Science and Technology, 2020.
[9] Haiyang Jin, Zhen Teng, Yucheng He*, Qi Chen*, Ruiqiang Wang, Ying Hu, Medicine bottle recognition based on machine vision and deep learning in intravenous medicine dispensing robot, IEEE RCAR, 2022.
[10] Peng Zhang, Yucheng He*, Baoliang Zhao, Xiaozhi Qi, Zihao Liao, Ying Hu, Design and Preliminary Experiments of a Spinal Endoscopic Surgical Robot, IEEE ROBIO, 2024.
申请与授权专利:
[1] 何玉成,梁锦欣,苏涛等, "基于音圈电机的脉冲振荡肺功能仪," 中国, 发明专利, 2025.11.21(公开)
[2] 何玉成, 齐晓志, 胡颖等, "基于剪叉机构的远端中心运动机构," 中国, 发明专利, 2018, (PCT/CN2019/122557 WO2020114370A1)
[3] 何玉成, 胡颖, 张朋等, "基于远端中心运动机构的持镜手术机器人," 中国, 发明专利, 2018.04.19, ZL201810353515.8.
[4] 何玉成, 胡颖, 张朋等, "一种远端中心运动机构," 中国, 发明专利, 2017.09.12, ZL201710816422.X.
[5] 何玉成, 张朋, 胡颖等, "随动式鼻内镜手术辅助机器人," 中国, 发明专利, 2015.04.03, ZL201510157545.8.
[6] 何玉成, 张朋, 孙祥泉等, "被动式鼻内镜手术辅助机器人," 中国, 发明专利, 2015.01.22, ZL201510033689.2.
[7] 何玉成, 付雪奇, 胡颖等, "瓶切割装置及切割方法," 中国, 发明专利, 2014.09.28, ZL201410507508.0.
[8] 何玉成, 张朋, 胡颖等, "血管介入手术导丝导管远程操控装置," 中国, 发明专利, 2013.11.20, ZL201310590006.4.
[9] 何玉成, 胡颖, 许志明等, "配药消毒装置," 中国, 发明专利, 2013.04.15, ZL201310147652.3.
[10] 何玉成, 胡颖, 张楠等, "配药机器人的机械手爪," 中国, 发明专利, 2012.07.06, ZL201210233918.1.
社会兼职:
广东省、深圳市科技项目评审专家,高新技术企业评审专家,军民融合领域评审专家,广东省精准医学应用学会分会委员,机器人领域多个期刊审稿人。